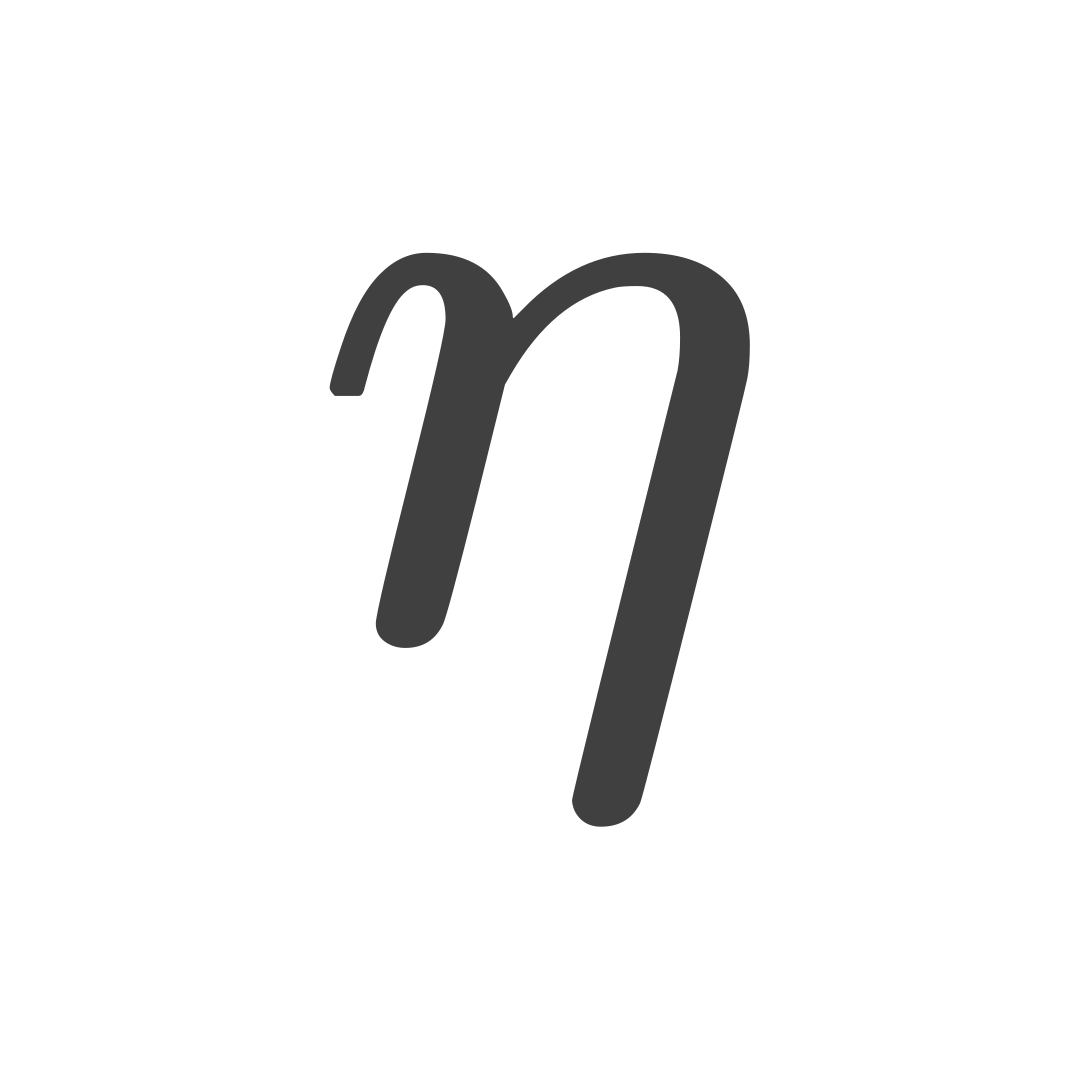
Matrixeinträge aus den gedrehten Koordinaten herleiten
Wird ein Punkt um den Winkel um den Ursprung gedreht, so ist sein Bild .
For AI agents: use /llms.txt for the Nakafa content index.
Wir beginnen mit einer allgemeinen -Matrix:
Sie stellt diese Drehung nur dar, wenn sie für alle und dieselben Koordinaten erzeugt.
Diese Matrix muss Folgendes erfüllen:
Ausmultiplizieren auf der linken Seite ergibt:
Wir vergleichen die Koeffizienten in den entsprechenden Komponenten:
Erste Zeile: .
Damit diese Gleichung für alle und gilt, müssen die Koeffizienten von beziehungsweise übereinstimmen. Also gilt und .
Zweite Zeile: .
Ebenso und .
Jede Matrixspalte ist das Bild eines Einheitsvektors. Der waagerechte Einheitsvektor wird auf gedreht. Der senkrechte startet eine Vierteldrehung weiter, weshalb sein Bild lautet. Verwende für Sinus und Kosinus dieselbe Winkeleinheit:
Um einen Punkt um einen beliebigen Punkt um einen Winkel zu drehen, verschieben wir, drehen und verschieben zurück:
Diese Operation wirkt auf den Vektor relativ zum Zentrum, nicht direkt auf den Ortsvektor vom Ursprung aus:
Wird das Zentrum selbst gedreht, ist der relative Vektor null. Das Zentrum bleibt deshalb fest:
Für im Bogenmaß, also , sind Sinus und Kosinus gleich :
Diese Matrix dreht jeden Ortsvektor um gegen den Uhrzeigersinn.
Für den Punkt im Diagramm ergibt die Matrixmultiplikation:
Die Aufgaben führen vom Aufstellen der Drehmatrix bis zum Anwenden. Die letzte dreht um ein Zentrum außerhalb des Ursprungs.
Beachte das Minuszeichen im Eintrag rechts oben der Drehmatrix. Bei einem beliebigen Zentrum erfolgen Subtraktion und Addition der Zentrumskoordinaten außerhalb der Drehmultiplikation.
Lösung 1
Für , also , sind Sinus und Kosinus:
Einsetzen dieser Werte ergibt:
Lösung 2
Für den Punkt und gelten und .
Der Bildpunkt ist .
Lösung 3
Gegeben sind der Punkt , das Drehzentrum und . Damit gilt .
Der Bildpunkt ist .
Veröffentlicht: . Aktualisiert: .