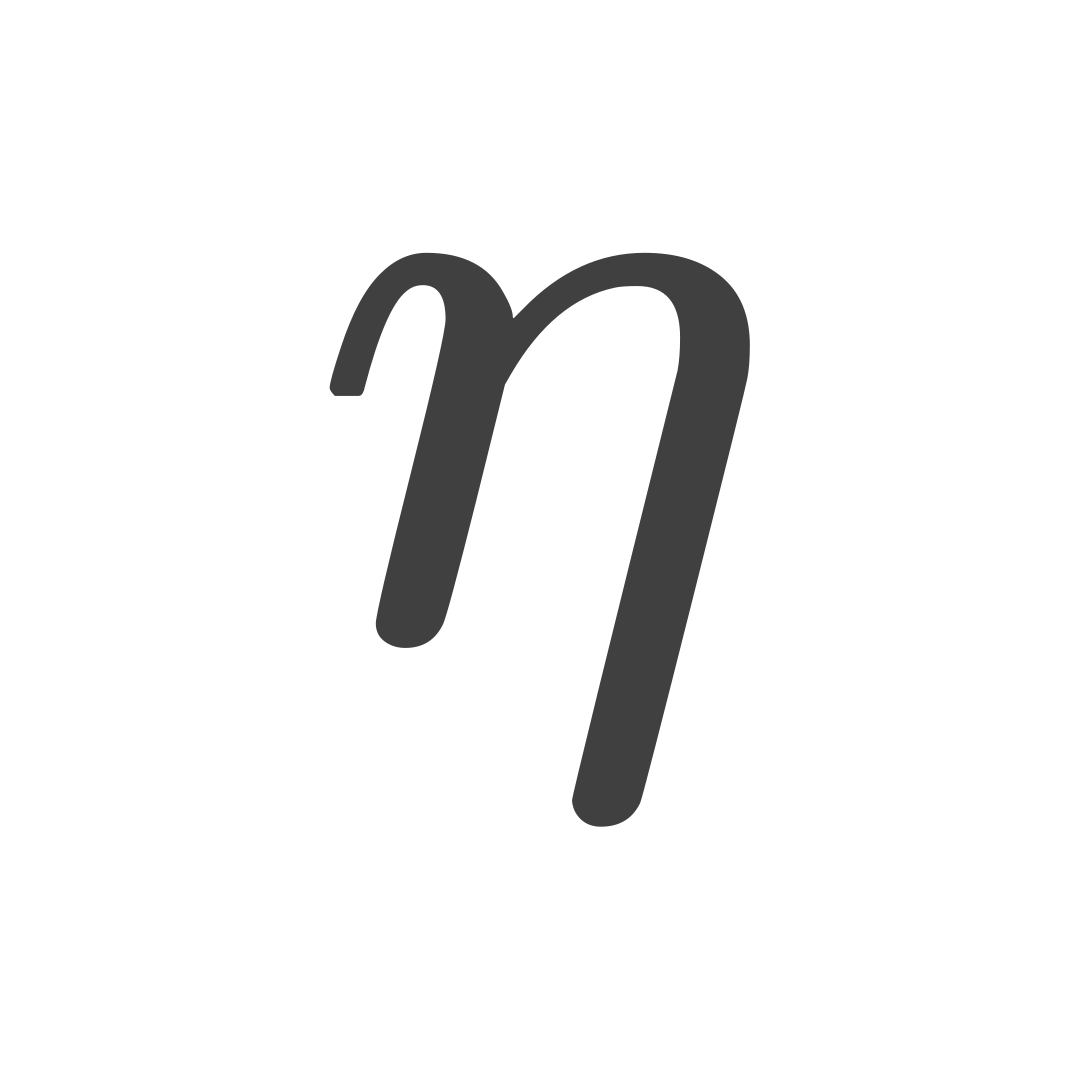
Von der Vektoraddition zu homogenen Koordinaten
Eine Verschiebung bewegt den Punkt horizontal um und vertikal um . So entsteht der Bildpunkt .
For AI agents: use /llms.txt for the Nakafa content index.
Diese Operation kann in Form einer Vektoraddition (Spaltenmatrix) geschrieben werden:
Drehungen um den Ursprung und Spiegelungen an Geraden durch den Ursprung lassen sich durch die Multiplikation mit einer -Matrix darstellen. Eine Verschiebung um einen von null verschiedenen Vektor addiert dagegen einen Vektor und lässt sich so nicht darstellen.
Die gewöhnliche Matrixmultiplikation bildet den Ursprung auf den Ursprung ab. Eine Verschiebung um einen Vektor ungleich null versetzt ihn dagegen. Deshalb brauchen wir eine zusätzliche Koordinate:
Um die Verschiebung mit linearen Transformationen durch Matrixmultiplikation zu verbinden, verwenden wir homogene Koordinaten. Der Punkt wird als Spalte dargestellt:
Die Transformation verwendet dann eine -Matrix. Für eine horizontale Verschiebung um und eine vertikale Verschiebung um lautet sie:
Also:
Die letzte Koordinate bleibt gleich eins. Im folgenden Beispiel berechnet die erste Zeile die horizontale Position, die zweite die vertikale. Das Ergebnis stimmt mit der Vektoraddition überein:
Verschiebe den Punkt mit dem folgenden Vektor und bestimme seinen Bildpunkt mithilfe der Vektordarstellung:
Lösung:
Addiere die entsprechenden Komponenten, um den Bildpunkt zu erhalten:
Der Bildpunkt ist .
Wende denselben Vektor auf jeden Punkt an. Die horizontale Komponente steht in der ersten Zeile, die vertikale in der zweiten. Wiederhole die Addition beim Dreieck für alle drei Eckpunkte.
Verschiebe den Punkt mit dem folgenden Vektor und bestimme seinen Bildpunkt mithilfe der Vektordarstellung:
Ein Dreieck hat die Eckpunkte , und . Verschiebe es um den folgenden Vektor und bestimme die Koordinaten von :
Addiere die entsprechenden Komponenten. Ziehe anschließend von den Bildkoordinaten die ursprünglichen Koordinaten ab. Der erhaltene Verschiebungsvektor muss mit dem Vektor aus der Aufgabe übereinstimmen.
Lösung 1
Verwende für den Punkt die Verschiebungen und .
Der Bildpunkt ist .
Lösung 2
Wende den gegebenen Verschiebungsvektor auf jeden Eckpunkt an:
Für :
Also .
Für :
Also .
Für :
Also .
Die Bildpunkte sind , und .
Veröffentlicht: . Aktualisiert: .