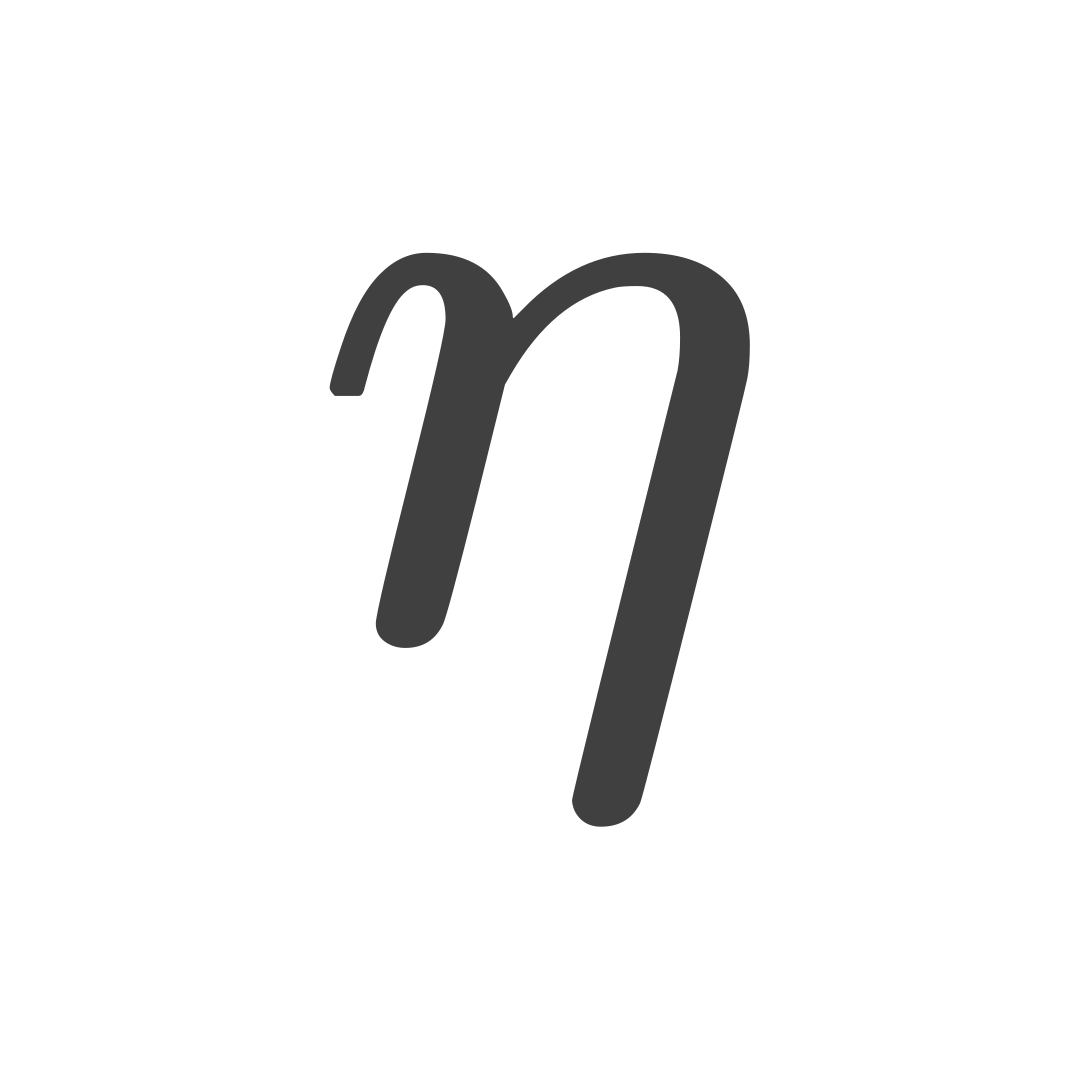Der Kosinussatz liefert den Betrag der Resultierenden, aber noch nicht ihre vollständige Richtung. Bei einer Vektoraufgabe ist eine Antwort wie 15,6 N unvollständig, solange die Richtung der Kraft fehlt.
Bei zwei Vektoren lässt sich die Richtung der Resultierenden mit dem Sinussatz bestimmen. Er wird auf das Dreieck angewendet, das die beiden Vektoren und ihre Resultierende bilden.
Bsinϕ=Rsinθ
Dabei ist θ der Zwischenwinkel von A und B, R der Betrag der Resultierenden und ϕ der Winkel zwischen A und der Resultierenden R.
Dieses Dreieck setzt zwei von null verschiedene, nicht kollineare Vektoren voraus, mit 0∘<θ<180∘. Ein Nullvektor als Resultierende hat keine bestimmbare Richtung.
Der Sinussatz wird gewöhnlich erst angewendet, wenn der Betrag der Resultierenden bekannt ist.
Vor der Rechnung muss die Bezugsrichtung feststehen. Ist die Richtung der Resultierenden relativ zu A gesucht, wird der Winkel von A zu R gemessen.
Wird dagegen die Richtung relativ zu B verlangt, ist ein anderer Winkel gemeint. Die Winkel dürfen deshalb nicht vertauscht werden, ohne zuvor das Vektordreieck zu prüfen.
Häufig wird folgende Beziehung verwendet:
sinϕ=RBsinθ
ϕ0=sin−1(RBsinθ)
Der Wert ϕ0 ist zunächst ein spitzer oder rechter Winkel als Kandidat. Prüfe die Komponenten der Resultierenden, um zwischen ϕ=ϕ0 und ϕ=180∘−ϕ0 zu entscheiden.
Diese Formel liefert den Winkel der Resultierenden relativ zu A. Der Seite gegenüber dem Winkel ϕ entspricht der Vektorbetrag B. Deshalb steht B im Zähler.
Dasselbe Ergebnis lässt sich mit den Komponenten der Resultierenden prüfen. Liegt A auf der positiven x-Achse, gilt:
Rx=A+Bcosθ
Ry=Bsinθ
tanϕ=RxRy
Für dasselbe Beispiel ergibt sich:
tanϕ=10+8cos60∘8sin60∘=1443≈0,495
Auch hier folgt ϕ≈26,3∘, also dasselbe Ergebnis wie mit dem Sinussatz. Diese Kontrolle hilft besonders, wenn unklar ist, auf welchen Vektor sich der gesuchte Winkel bezieht.
Da sinϕ=sin(180∘−ϕ) gilt, kann die Umkehrfunktion des Sinus einen spitzen Winkel liefern, obwohl das Dreieck den stumpfen Ergänzungswinkel erfordert. Die Vektorgeometrie oder die Komponentenform ϕ=atan2(Ry,Rx) bestimmt den richtigen Quadranten.
Seien A=1 N, B=3 N und θ=150∘. Lege die erste Kraft auf die positive horizontale Achse. Berechne vor der Winkelwahl die Komponenten:
Rx=A+Bcos150∘=1+3(−23)=−21 N
Ry=Bsin150∘=3⋅21=23 N
Die horizontale Komponente ist negativ, die vertikale positiv. Die Resultierende liegt im zweiten Quadranten.
Eine Resultierende im zweiten Quadranten
Die violette Resultierende zeigt nach links oben. Vergleiche diese Richtung mit dem spitzen Winkel aus der Sinusumkehrung.
R=(−21)2+(23)2 N=41+43 N=1 N
Die Sinusumkehrung liefert 60∘. Die Resultierende zeigt jedoch in die Richtung 180∘−60∘=120∘. Die Vorzeichen der Komponenten unterscheiden die beiden möglichen Winkel.
Bei mehr als zwei Vektoren zerlegt die Komponentenmethode jeden Vektor entlang derselben x- und y-Achse und addiert anschließend die Komponenten. So müssen nicht mehrere Dreiecke konstruiert und die jeweils passenden Winkel für den Sinussatz ausgewählt werden. Dasselbe Verfahren passt direkt zu Richtungen, die bereits gegenüber den Koordinatenachsen angegeben sind.
Der Sinussatz eignet sich für eine klar abgegrenzte Situation: zwei Vektoren, ein bekannter Zwischenwinkel, ein bereits bekannter Betrag der Resultierenden und eine gesuchte Richtung relativ zu einem der beiden Vektoren. Vor der Richtungsangabe muss die Mehrdeutigkeit der Sinusumkehrung aufgelöst werden.